


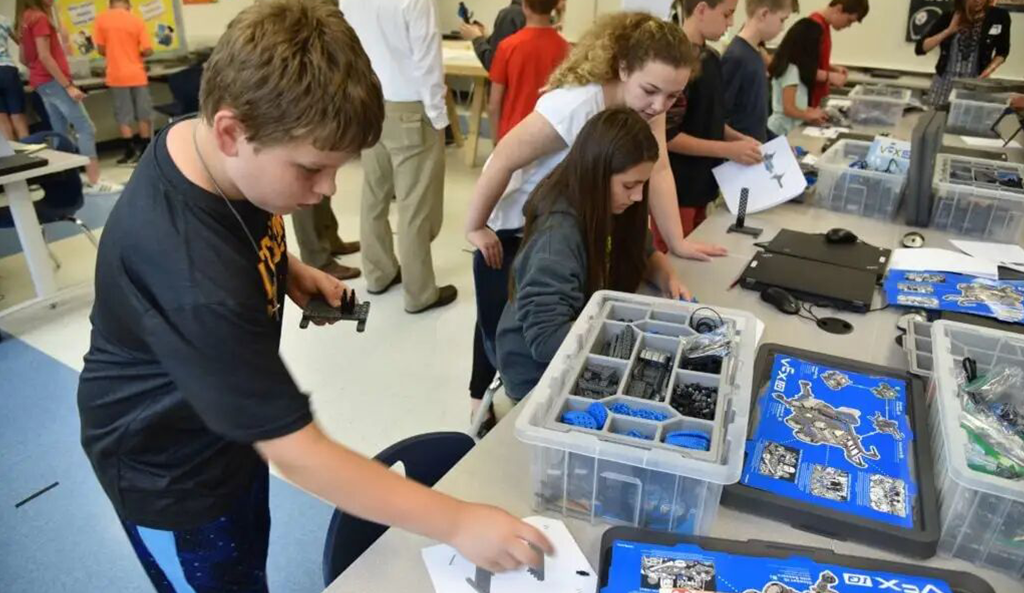
工程设计不是先有完美方案,再直接落地,它不依靠直觉或者运气推进。真正支持方案持续演进的,是持续、稳定、可被捕捉的外部信号。在 VEX 课堂中,这些信号就是我们所说的反馈,它脱离简单的好坏评判,成为一条贯穿搭建、测试、调整的全流程。
而 VEX 项目天然自带三种反馈体系:机器人实物运行反馈、教师引导反馈、同伴观察反馈。这三者互为补充,是 VEX 项目区别于普通课堂的核心特质。
VEX 项目中反馈的独特价值
把抽象假设变成可观测的证据
不是所有失败都会自动被转换为学习,在缺少规范反馈的课堂中,学生很容易陷入随性调整的状态,随意更换零件、改动程序参数、依靠反复调整等待偶然的理想结果。而结构化的反馈能帮助学生清晰识别预设与实际输出的偏差,把调试从凭感觉转变为依托客观数据优化方案,逐步建立严谨的工程思维。
建立面向信息的思维习惯,稳定学生心态
机构卡滞、抓取脱落、轨迹偏移,这些现象本身不带有“失败”属性,只是系统本身的反馈。持续、规范的机器操作,能够帮助学生建立积极的认知:方案不能成功完成任务时,不等于个人能力存在短板。缓解课堂与备赛中的焦虑,让学生学会从容处理信息。
发展协作能力与元认知,学会自主诊断
同伴之间的反馈,要求学生能清晰、有条理地阐述自身逻辑,也让他们在交流与回应的过程中学会诊断,引导学生主动审视方案当前状态,精准定位卡点,明确自己需要什么。长期如此,学生不再被动等待老师指出问题,逐渐形成自主诊断、自主研判的元认知能力。
打通课堂教学与备赛的能力迁移
赛场本身就是一个高密度、动态变化的反馈信息场。场地平整度、任务道具状态、对抗环境都会持续输出新信号。如果在日常课堂建立起标准化的反馈采集、解读习惯,学生进入赛场之后,能快速甄别不同来源的信号,锁定调整方向,提升临场决策效率。
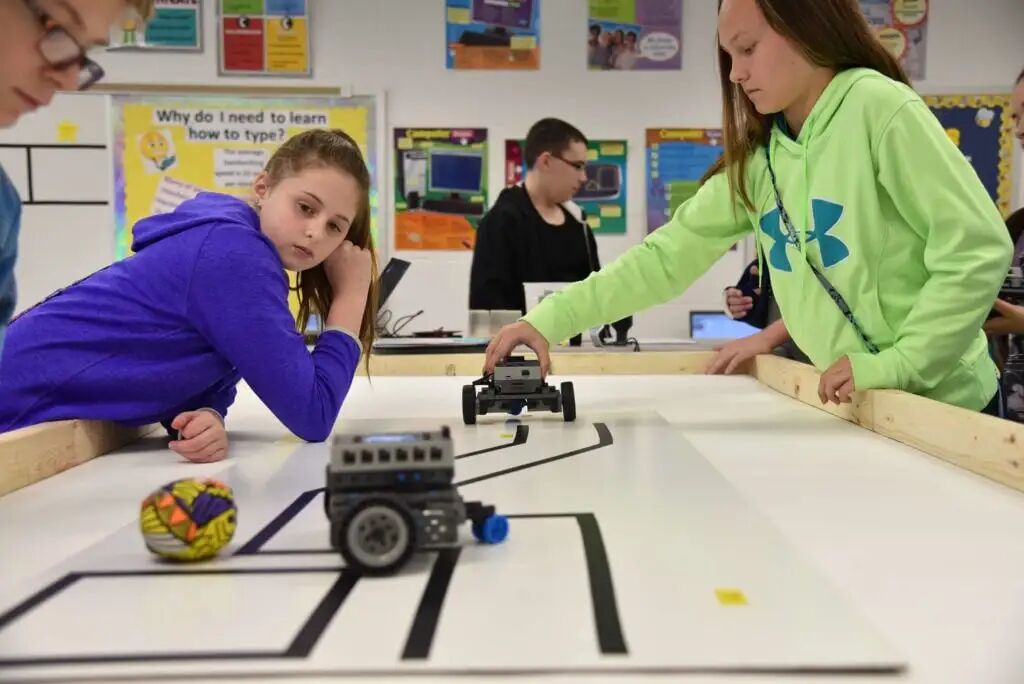
教学中如何进行反馈
很多时候,教师和同学在落地反馈环节容易不自觉直接交付解决方案,这种做法会直接削弱项目的教育价值。以下是几个教学实践中需要规避的问题与对应的实施方案:
引导观察,而不是给出结论
反馈的核心动作是引导观察、抛出探究方案,而非输出结论。教师可以通过询问的方式来引导学生自主读取机器人传递的信号,如“爪子是在抬升动作启动前就松开,还是抬升到特定位置后才张开?是否每次运行都很稳定?”
单次反馈只锁定一个变量
在一轮调试中同时指出结构、传动、程序、策略多出问题,学生很难判断调整动作带来的影响。可以参考 VEX 备课指南的核心建议:单次迭代只聚焦一个变量,一轮反馈锁定一处核心。变量可控,调试效果才可验证。
诊断式反馈代替评价式反馈
打分、定性褒贬的反馈属于评价式,但 VEX 课堂上优先使用描述性诊断反馈——客观复现观测对象、对照既定任务目标、抛出探究问题,避免主观评判。
分层适配,不用一套反馈模式
对基础薄弱的小组,我们可以给到观察提示,帮他们锁定观察方向(“先看机械臂抬升到位后爪子有没有完全闭合”);对于能力更强的小组,可以提供开放式引导,让他们独立探索信息,推导优化方案(“你们觉得抓取失败的原因可能是什么?打算怎么排除?”)。
给学生提供一个可套用的反馈框架
没有方向的反馈,很容易在小组间变成“你做得很好/不好”这类无效话术。给学生简单的表达模板,引导他们相互输出有效观察反馈,同时约定好课堂规则:反馈针对方案的运行表现与客观现象,不针对个人。这也是备课指南中建设课堂氛围一个重要方式。
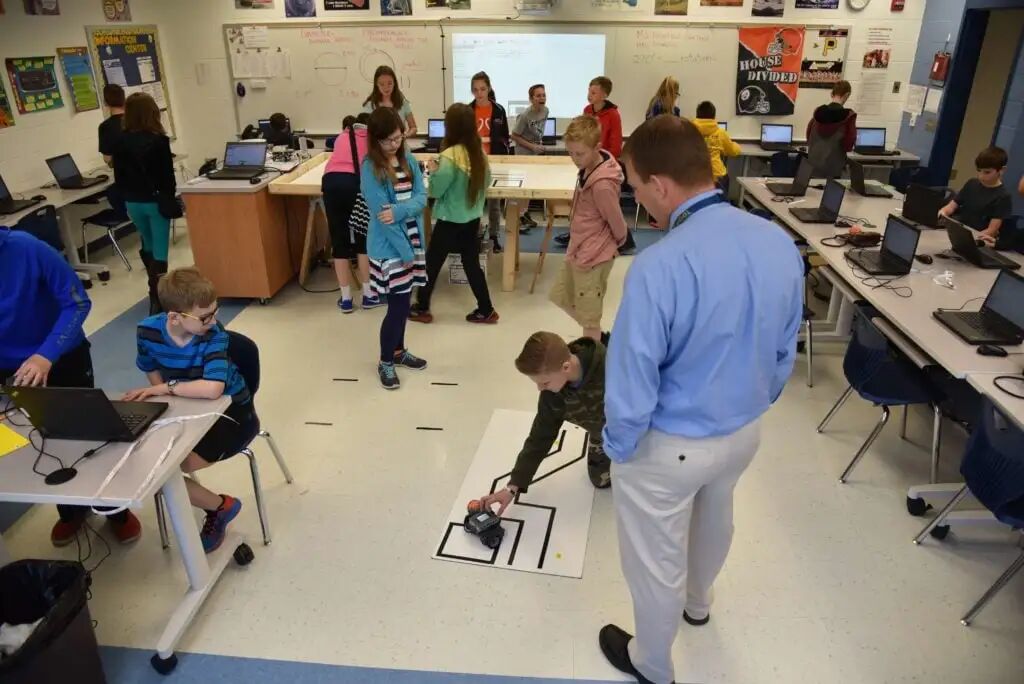
案例落地:三个层面反馈在 VEX 课程中的体现
VEX STEM Labs 每一课都配有完整的目标标准、活动各流程与评估方式,这里我们以 VEX GO Robot Jobs 单元中的 Sewer Robot 一课为例,看反馈如何嵌入课程中。还有更多中文免费公开课供大家教学实践 course.vex-academy.com
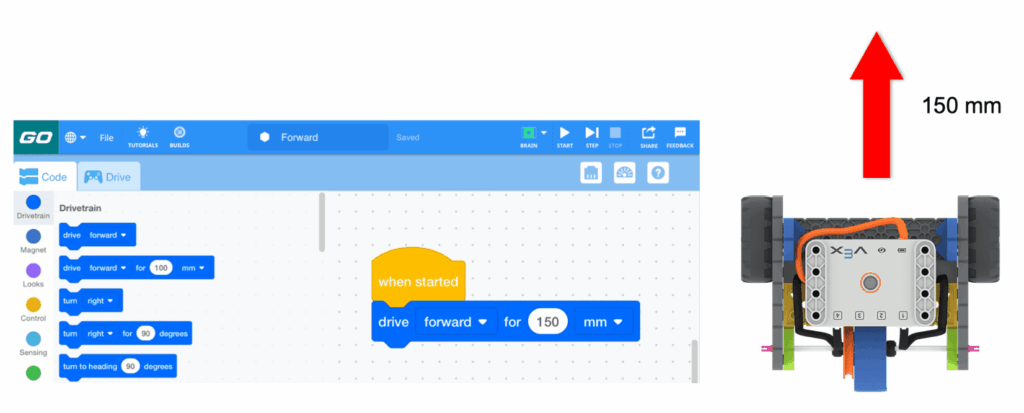
Sewer Robot 核心任务是让学生用机器人完成“清理下水道”的工作。学生要编写 VEXcode GO 程序,让机器人前进与后退,并在 Play Part 1 与 Play Part 2 中分别完成单向移动和往返移动。
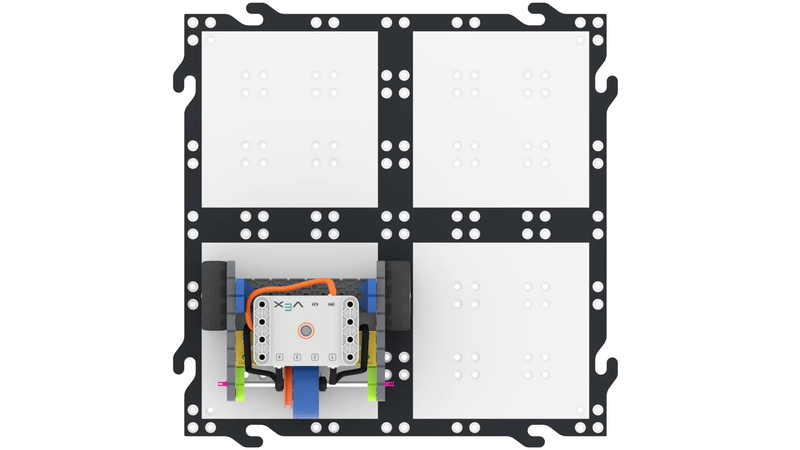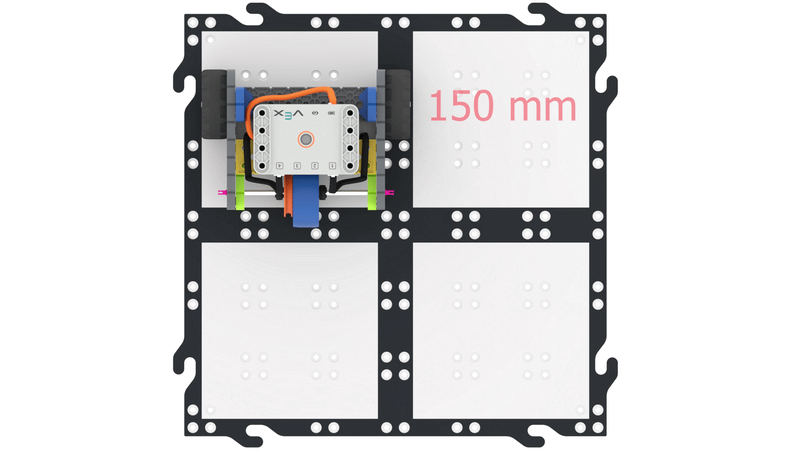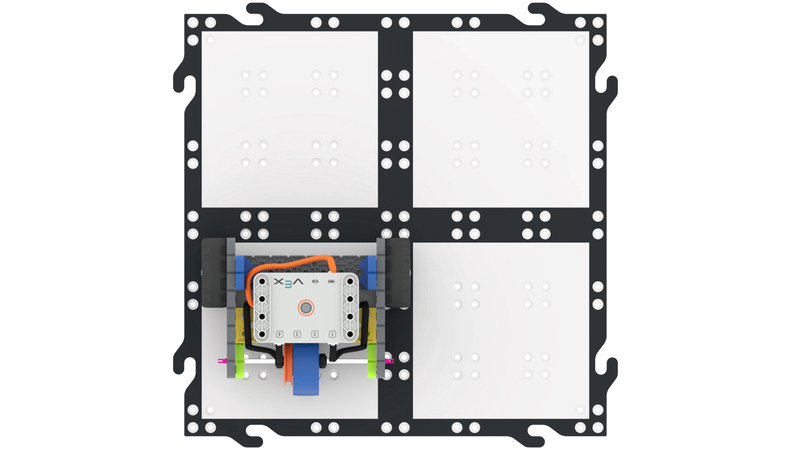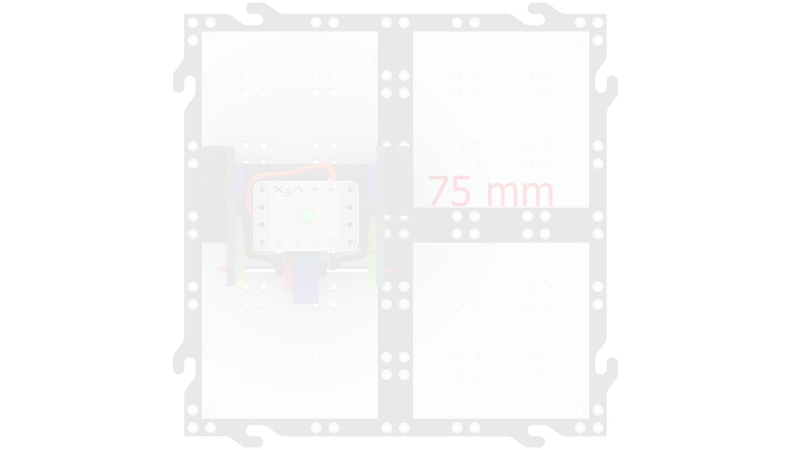
机器人的反馈,最直接最先到达
课程设计了一个关键动作:在 Play Part 1 和 Play Part 2 中,学生需要在启动程序之前,把标记物放在他们认为机器人“应该”停下的位置。程序跑完后,学生对比标记位置和机器人实际位置。
机器人停在哪里,这是最直接的反馈。学生不需要等教师批改,程序一跑完,答案就摆在那里,学生可以据此自我评估项目是否按预期工作。
但机器人反馈给出的是“停在哪儿”这个明确结果,而“为什么停在这里”则留下了探究空间——标记错了、程序参数设错了、起始位置没有对准。这些构成学生下一步观察与推理的起点,也让下一层反馈有了可落脚的具体问题。
教师反馈,把结果转换为理解的关键一步
学生需要比较预测与实际位置,但大多数情况,教师的追问才能真正让反馈有效发生。课程资料中给出的引导问题非常具体:“机器人停在你认为它会停的地方了吗?有多接近?”
有效反馈应该帮助学生审视自己的思考,引导学生自己找答案,而不是直接告诉学生哪里错了、怎么改。所以上面的引导问题迫使学生用自己的预测与实际位置做对比,得到如“我以为它会停在标记处,但它多走了两厘米”回答,让学生成为反馈的主动使用者。
如果老师换一个问法“你们行驶距离的数据设了多少?是不是设多了?”,反馈就从学生自己发现差距变成教师指出错误,学生变成反馈的被动接收者。课程安排给了老师选择空间,但选择哪一种,决定了这节课的反馈停留在执行层还是理解层。
同伴反馈,让修正不再依赖教师
Sewer Robot 的课程标准中有一条容易被忽视的条目“寻求多元视角以改进作品”。学生可以与其他小组讨论计划,分享完成任务的想法,从而获得不同视角来优化自己的设计。
这种反馈可能是:A组说“我们第一次行驶距离设了 200,停得太远了”,B组听到后检查自己的参数。这种反馈不经过教师,但同样有效。
教师在这一层的角色不是亲自传递反馈,而是设计交流焦点。如果只是互相看看,同伴反馈可能变成闲聊。如果要小组交流“我们第一次设了多少参数,实际停在哪里,第二次改成了多少”,反馈就有了具体可传递的信息。
VEX 项目中的有效反馈,本质上是把测试-修正的工程逻辑迁移到教学中,让学生在练习中暴露问题,在机器、教师与同伴的反馈中意识问题,从而实现自我优化,深度投入到工程思考中,而不是课后的一句“下次加油”。